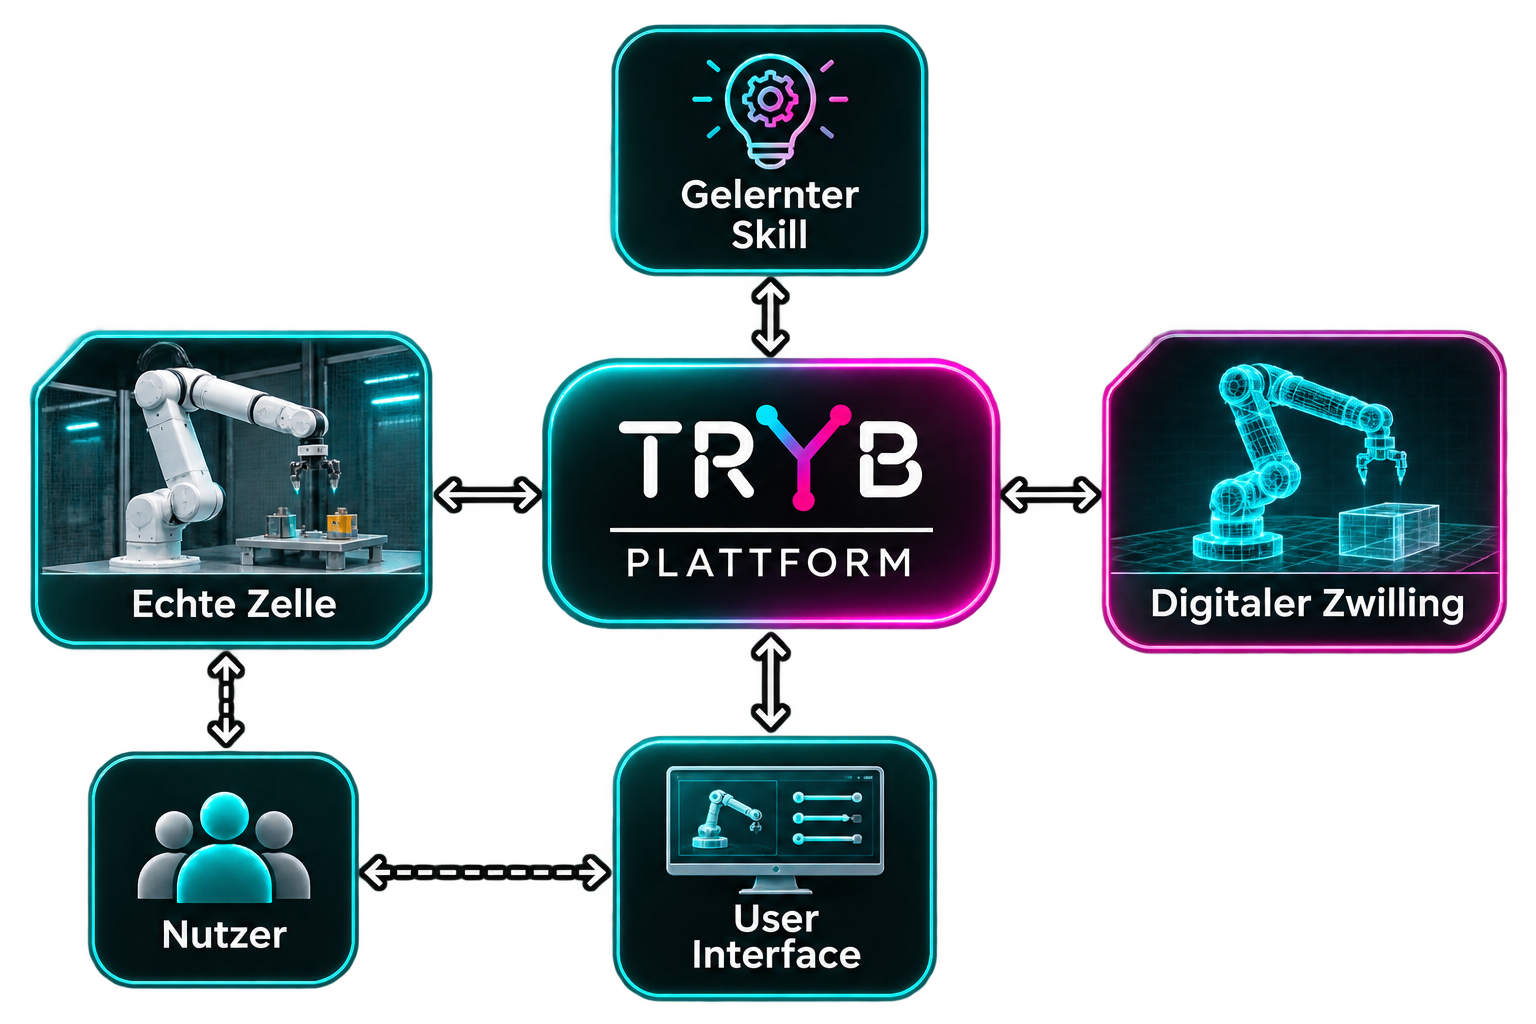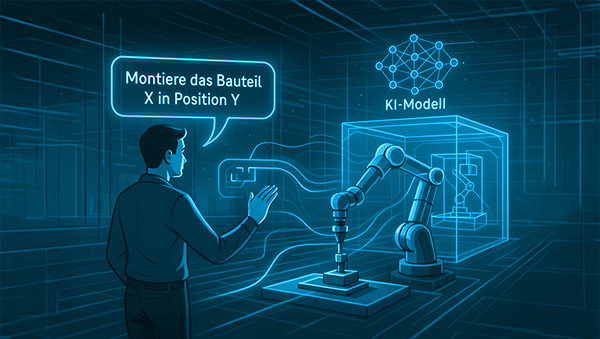
In Kooperation mit der Technischen Universität Chemnitz wird eine simulationsgestützte Trainingsplattform für intelligente Fertigungsroboter entwickelt. Anders als ein Training in der Realität kann dieses virtuelle Vortraining um ein Vielfaches beschleunigt werden.
Die Ergebnisse des virtuellen Trainings können auf den realen Roboter übertragen werden, der anschließend nur noch für einen Bruchteil der derzeit benötigten Zeit in realer Umgebung nachtrainiert werden muss.